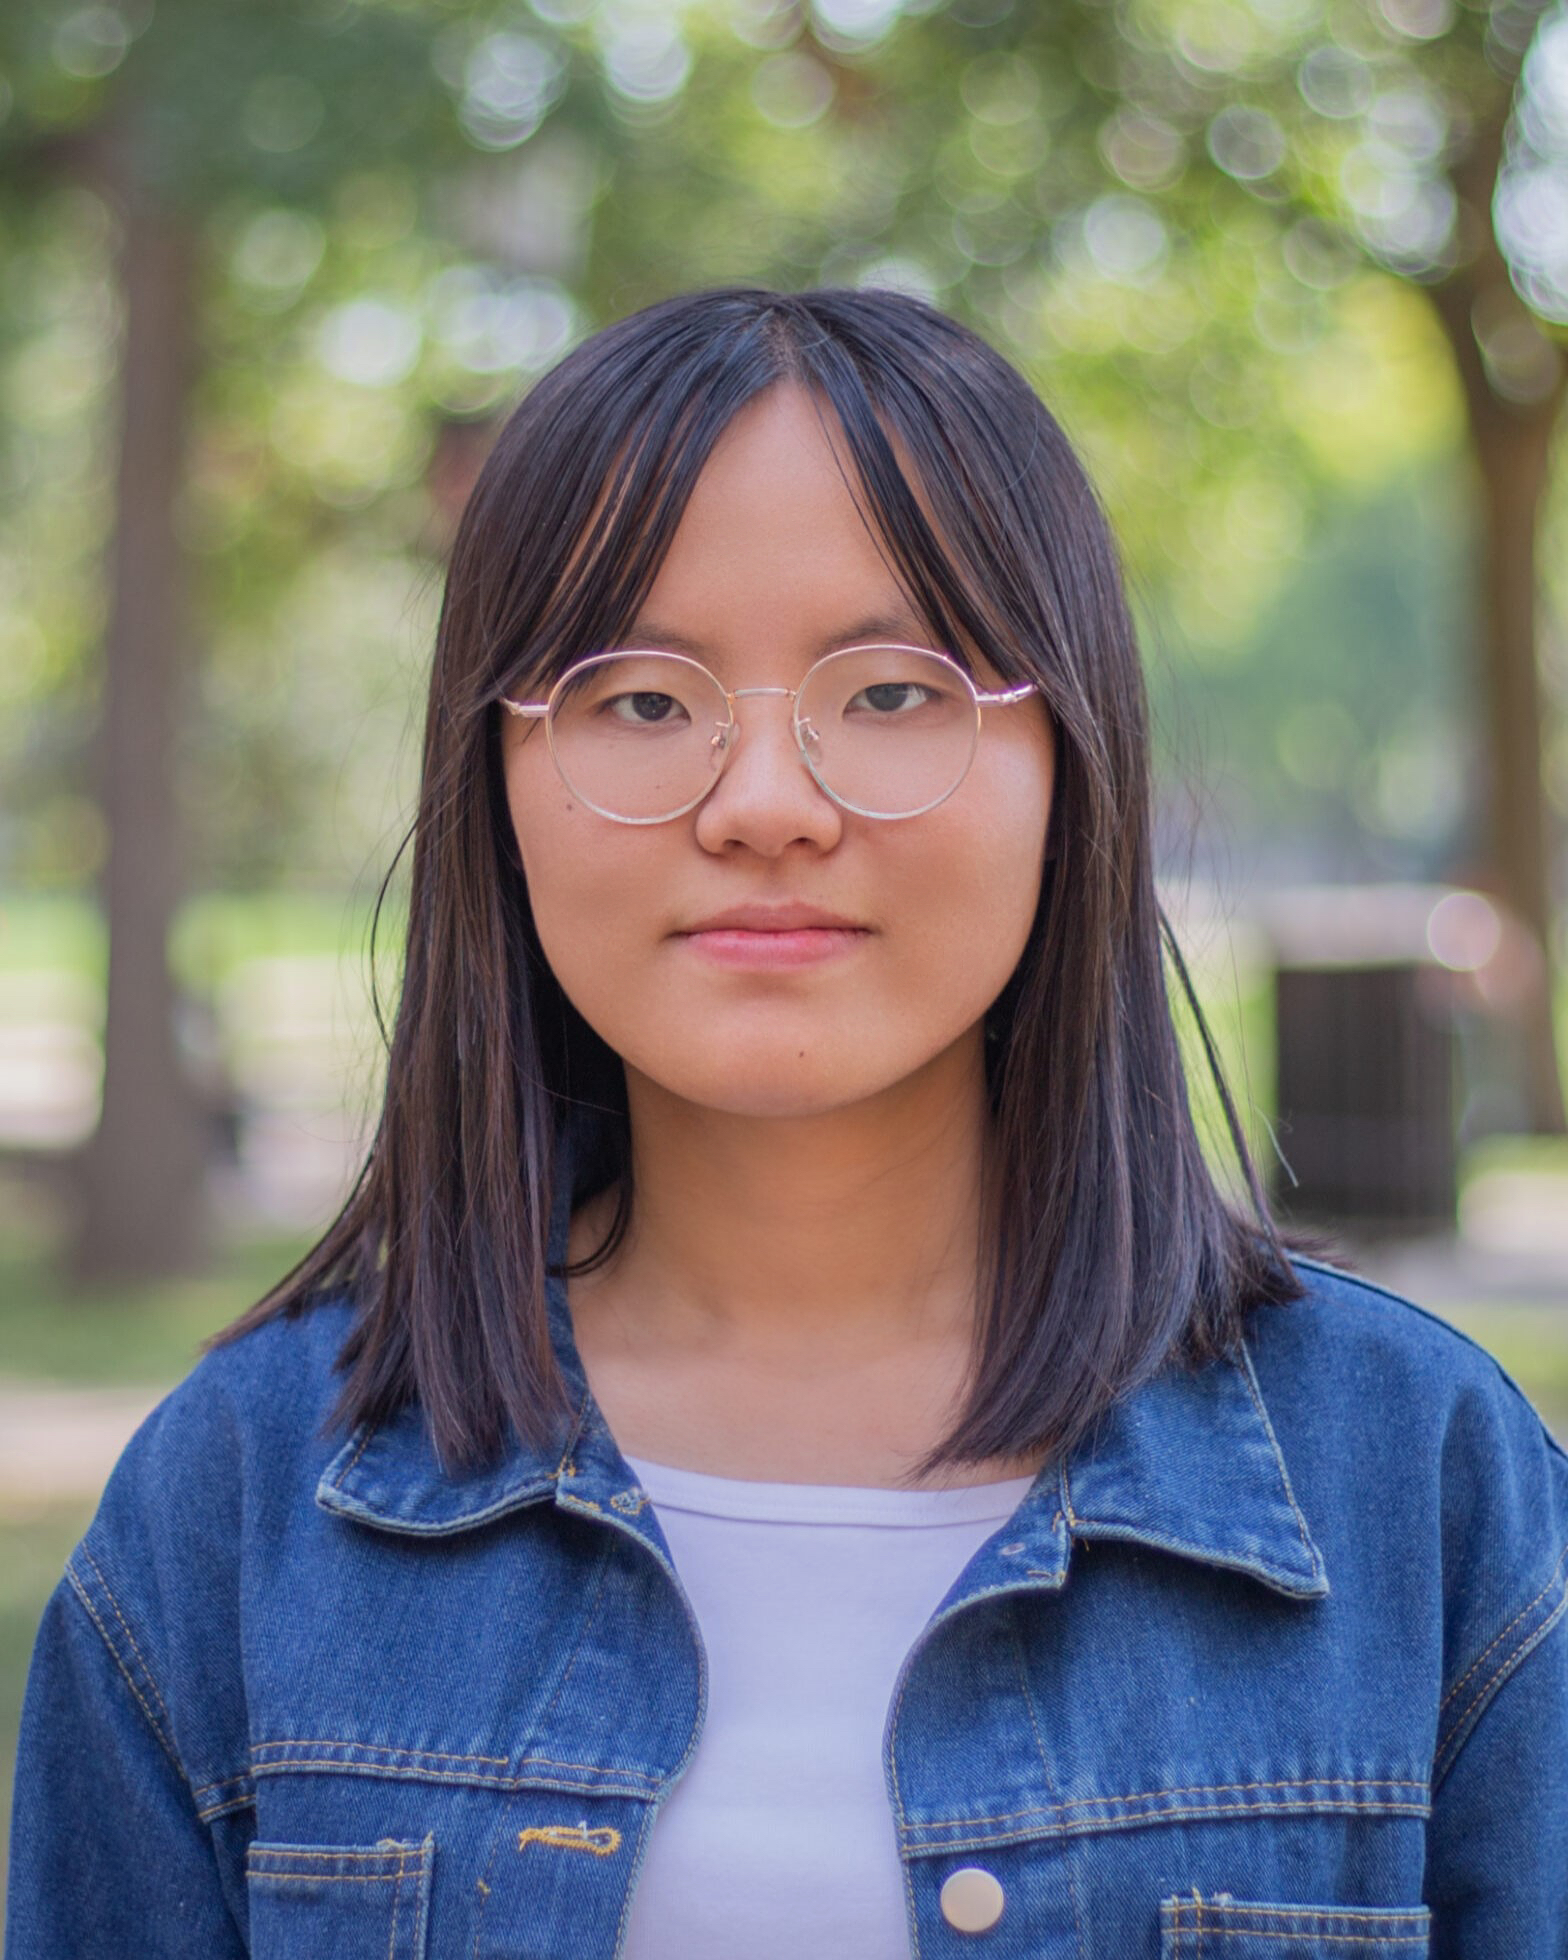
Ruohan Zhang
Tactile sensing and perception for stable, generalizable robotic manipulation.
- Champaign, IL, USA
- University of Illinois, Urbana-Champaign
- Google Scholar
- ORCID
- GitHub
- Download CV
- Visitor Map
Tactile sensing and perception for stable, generalizable robotic manipulation.